Industrial Spatial Safety for Battery Pack Lines
面向锂电 Pack 产线的工业空间安全操作系统
Pack Safety OS 是面向锂电 Pack 产线的工业空间安全操作系统。系统融合 Camera、AGV、Robot、PLC、MES、Digital Twin 与 AI Agent,构建覆盖人、车、机、料、线的实时空间感知、风险预测、智能决策与联动控制能力,动态识别高密度生产环境中的空间关系与安全风险,实现从“事后告警”向“事前预测、事中干预、事后追溯”的工业安全闭环升级。
Pack Safety OS enables lithium battery Pack production lines to evolve from passive safety protection to active spatial safety intelligence.
1. 背景与问题
锂电 Pack 产线具有典型的高密度、高节拍、高协同和高风险特征。人员、AGV、机器人、治具、物料、测试设备和输送线在有限空间内持续交互,传统依赖安全门、光栅、急停、区域隔离和人工巡检的安全体系,难以满足复杂动态生产空间中的主动安全需求。
当前 Pack 产线安全面临以下挑战:
- 人、车、机、料、线空间关系复杂,动态风险难以实时识别;
- AGV、Robot、输送线、测试设备之间存在强节拍耦合;
- 传统安全设备偏向点状防护,缺少全局空间理解;
- PLC、MES、视觉、机器人、AGV 系统数据割裂;
- 安全事件缺少视频、轨迹、状态和控制动作的完整追溯;
- 安全策略主要依赖经验配置,难以持续优化和规模复制。
因此,Pack 产线需要从“设备级安全防护”升级为“空间级安全操作系统”。
2. 核心定位
Pack Safety OS 的核心目标是构建面向锂电 Pack 产线的人、车、机、料、线一体化工业空间安全能力。
系统不是单点视觉检测系统,也不是普通安全监控平台,而是一个融合工业视觉、空间建模、数字孪生、风险预测、AI Agent 决策和工业控制联动的安全操作系统。
其核心能力包括:
- 实时感知生产空间中的人员、车辆、设备、物料和工位状态;
- 建立产线地图、危险区域、虚拟围栏和数字孪生空间模型;
- 识别人员闯入、AGV 轨迹冲突、机器人安全区异常、设备联锁风险;
- 根据风险等级触发告警、减速、停机、联锁、工位放行等控制动作;
- 记录事件全过程,支持视频回溯、风险复盘、策略优化和模型迭代。
3. Pack Safety OS 总体架构
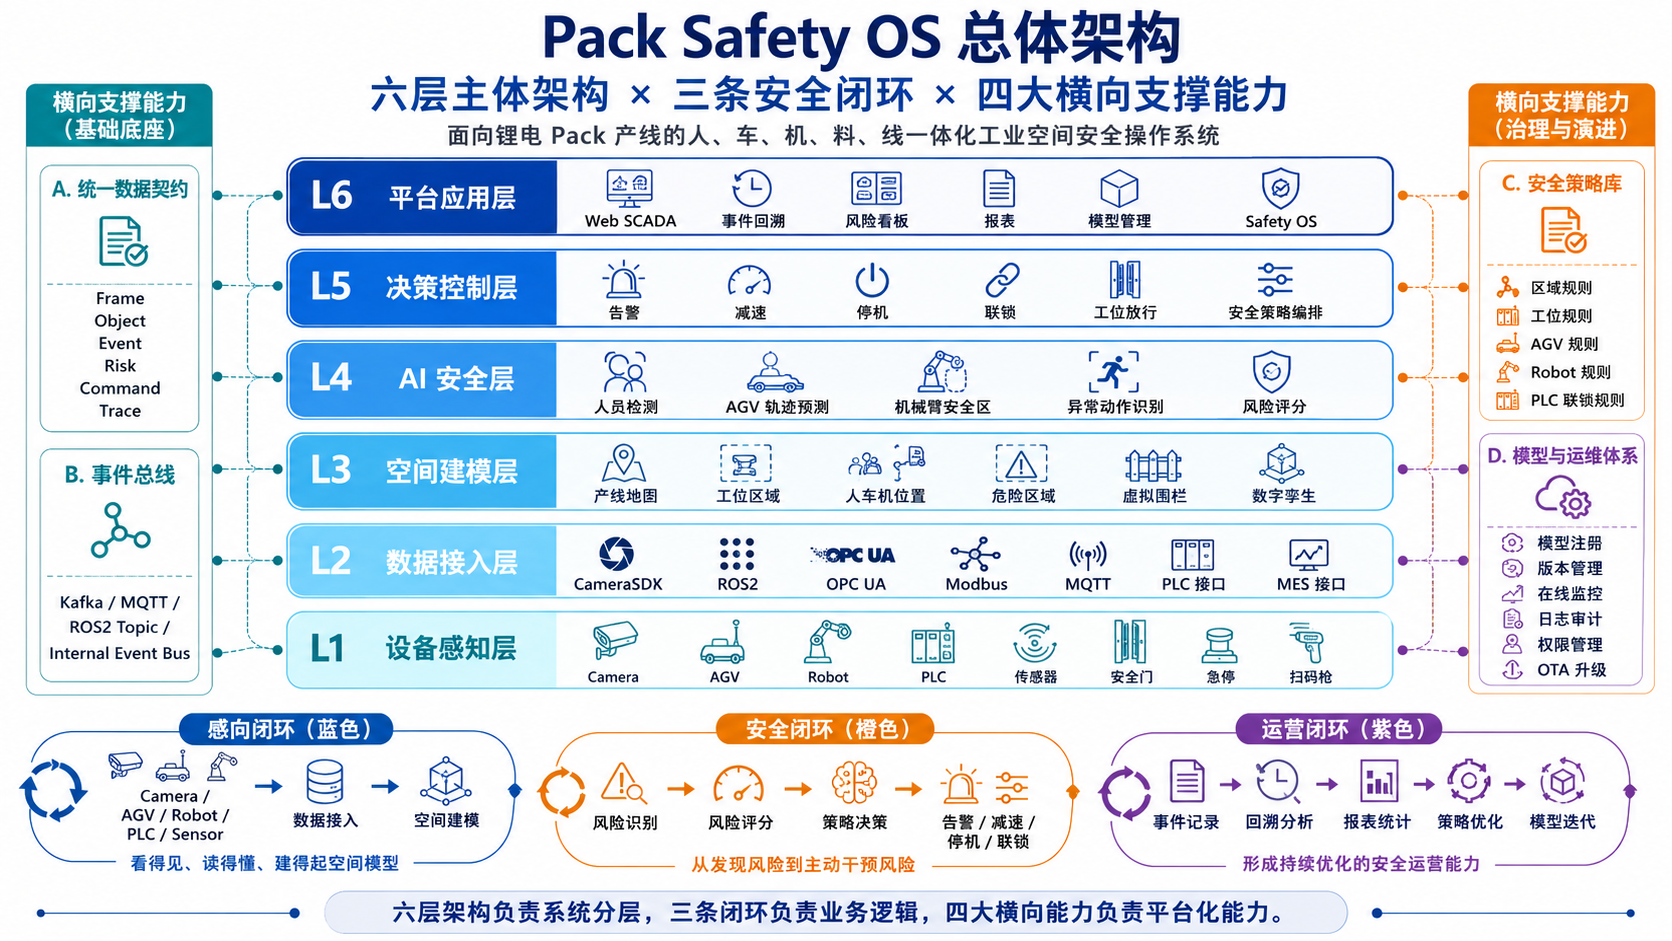
Pack Safety OS 总体架构由三部分组成:
- 六层主体架构:负责系统分层;
- 三条安全闭环:负责业务逻辑;
- 四大横向能力:负责平台化能力。
4. 六层主体架构
| 层级 | 名称 | 核心内容 | 主要职责 |
|---|---|---|---|
| L1 | 设备感知层 | Camera、AGV、Robot、PLC、传感器、安全门、急停、扫码枪 | 采集现场人、车、机、料、线状态 |
| L2 | 数据接入层 | CameraSDK、ROS2、OPC UA、Modbus、MQTT、PLC 接口、MES 接口 | 实现多源异构设备统一接入 |
| L3 | 空间建模层 | 产线地图、工位区域、人车机位置、危险区域、虚拟围栏、数字孪生 | 建立实时空间语义模型 |
| L4 | AI 安全层 | 人员检测、AGV 轨迹预测、机械臂安全区、异常动作识别、风险评分 | 完成风险识别、预测与分级 |
| L5 | 决策控制层 | 告警、减速、停机、联锁、工位放行、安全策略编排 | 将风险转化为可执行控制动作 |
| L6 | 平台应用层 | Web SCADA、事件回溯、风险看板、报表、模型管理、Safety OS | 提供可视化、安全运营与持续优化能力 |
5. 三条安全闭环
Pack Safety OS 通过感知闭环、安全闭环和运营闭环,形成完整的工业空间安全操作系统能力。
5.1 感知闭环
Camera / AGV / Robot / PLC / Sensor
        ↓
数据接入 / 协议适配 / 时间同步
        ↓
空间建模 / 数字孪生 / 虚拟围栏
感知闭环解决“看得见、读得懂、建得起空间模型”的问题。系统通过 Camera、AGV、Robot、PLC 和各类传感器获取实时数据,并通过统一数据接入和空间建模,形成对 Pack 产线现场状态的实时认知。
5.2 安全闭环
空间状态 / 对象轨迹 / 区域规则
        ↓
风险识别 / 风险评分
        ↓
策略决策 / 联动控制
        ↓
告警 / 减速 / 停机 / 联锁
安全闭环解决“从发现风险到主动干预风险”的问题。系统基于空间状态、对象轨迹、设备状态和区域规则,完成风险识别、风险评分和策略决策,并将结果转化为告警、AGV 减速、设备停机、PLC 联锁、安全门控制和工位放行等动作。
5.3 运营闭环
事件记录 / 视频回溯 / 风险日志
        ↓
回溯分析 / 报表统计
        ↓
策略优化 / 模型迭代
        ↓
安全知识库 / 策略库 / 模型库
运营闭环解决“安全能力持续优化”的问题。系统围绕安全事件、控制动作、视频片段、风险日志和处置结果,构建事件记录、回溯分析、报表统计、策略优化和模型迭代机制,使安全管理从经验驱动走向数据驱动和智能驱动。
6. 四大横向支撑能力
| 横向能力 | 核心内容 | 作用定位 |
|---|---|---|
| 统一数据契约 | Frame、Object、Event、Risk、Command、Trace | 统一图像帧、空间对象、安全事件、风险等级、控制指令与追溯链路 |
| 事件总线 | Kafka、MQTT、ROS2 Topic、Internal Event Bus | 支撑感知事件、安全事件、控制事件和运维事件实时流转 |
| 安全策略库 | 区域规则、工位规则、AGV 规则、Robot 规则、PLC 联锁规则 | 将现场安全经验、工艺约束和联锁逻辑沉淀为可配置策略 |
| 模型与运维体系 | 模型注册、版本管理、在线监控、日志审计、权限管理、OTA 升级 | 支撑模型、规则、系统服务和边缘节点的全生命周期管理 |
7. Pack 产线典型安全场景
Pack Safety OS 可优先覆盖以下典型场景:
7.1 人员闯入与危险区域防护
在机器人作业区、高压测试区、AGV 通道、模组搬运区和关键工位周边建立虚拟围栏。系统实时识别人员位置、运动方向和区域状态,当人员进入危险区域时触发分级告警、设备减速或联锁停机。
7.2 AGV 与人员/设备空间冲突预测
基于 AGV 实时位置、路径规划、速度、人员轨迹和工位状态,预测潜在冲突风险。当风险超过阈值时,系统可触发 AGV 减速、绕行、暂停或声光提示。
7.3 机器人安全区动态监控
针对机械臂上下料、拧紧、焊接、搬运等场景,系统构建机器人动态安全区,结合人员检测、动作识别和设备状态,实现机器人作业空间的实时安全监控。
7.4 工位节拍与设备联锁安全
系统结合 PLC、MES 和视觉状态,识别工位放行条件、物料到位状态、人员离位状态和设备运行状态,避免误启动、误放行和节拍异常带来的安全风险。
7.5 安全事件追溯与复盘
系统自动记录风险事件前后的图像、视频、空间位置、设备状态、控制动作和处置结果,支持事件复盘、责任追溯、策略优化和安全培训。
8. 技术栈建议
| 模块 | 推荐技术 |
|---|---|
| 视觉接入 | CameraSDK、GenICam、RTSP、GigE Vision、USB3 Vision |
| 工业协议 | OPC UA、Modbus TCP、MQTT、PLC 接口、MES API |
| 机器人与 AGV | ROS2、AGV 调度接口、Robot Controller API |
| AI 推理 | C++、Python、ONNX Runtime、TensorRT、CUDA |
| 事件总线 | Kafka、MQTT、ROS2 Topic、Internal Event Bus |
| 空间建模 | 2D/3D Map、Digital Twin、Virtual Fence、Scene Graph |
| 平台应用 | Web SCADA、Dashboard、Event Timeline、Model Registry |
| 运维体系 | Docker、OTA、日志审计、权限管理、模型版本管理 |
9. 实施路径
| 阶段 | 时间 | 目标 | 核心交付 |
|---|---|---|---|
| MVP | 0–6 个月 | 选取 1–2 个高风险工位验证 | 单工位感知、风险告警、事件记录、基础看板 |
| Pilot | 6–18 个月 | 覆盖 Pack 样板线 | 多工位联动、AGV/Robot/PLC 接入、安全策略库 |
| Scale | 18–36 个月 | 多产线复制 | 标准化部署、算法库、规则库、运营报表 |
| Platform | 36 个月以后 | 平台化产品 | Safety OS、工业安全数据平台、生态接口 |
10. 研究价值与工程价值
研究价值
Industrial Spatial Safety for Battery Pack Lines 可以作为工业 AI、智能制造、工业视觉、数字孪生和 AI Agent 交叉方向的研究主题。其研究价值在于将工业现场安全从传统的静态规则防护,升级为动态空间认知、风险预测和智能决策问题。
核心研究问题包括:
- 如何构建面向工业现场的人、车、机、料、线统一空间表示;
- 如何融合视觉、PLC、AGV、Robot、MES 等多源异构数据;
- 如何在高节拍生产场景下实现实时风险预测;
- 如何将 AI 识别结果转化为可审计、可执行的工业控制策略;
- 如何通过事件回溯和模型迭代形成持续优化的安全运营能力。
工程价值
从工程角度看,Pack Safety OS 可以支撑锂电 Pack 产线安全系统从项目型交付向平台型产品演进。
其工程价值包括:
- 降低人车混行、机器人作业和高风险工位的安全事故概率;
- 提升安全事件发现、处置和复盘效率;
- 打通 Camera、AGV、Robot、PLC、MES 等系统之间的数据孤岛;
- 沉淀可复制的安全策略库、模型库和事件知识库;
- 支撑从单工位试点到多产线规模化部署。
11. Related Topics
- Industrial Vision Systems
- Vision Operating System
- AI Safety Agent
- Digital Twin for Smart Manufacturing
- Battery Pack Manufacturing
- AGV and Robot Safety
- Event-driven Industrial AI
- CameraSDK and AlgorithmSDK
- Industrial AI for Smart Factory
Citation
Zhou, J. (2026). Industrial Spatial Safety for Battery Pack Lines: Toward a Closed-loop Safety OS for Lithium Battery Manufacturing. Industrial AI Knowledge Portal.